Tous les projets
Projets techniques en contrôle, embarqué, robotique, vision et intelligence artificielle.
Projets phares
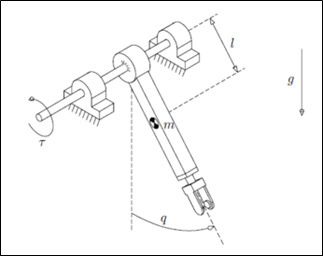
Conception de commande vectorielle pour moteur PMSM
Étude sous Simulink d'une articulation de bras robotique entraînée par un moteur synchrone à aimants permanents : modèles non linéaire et linéarisés, commande vectorielle en cascade avec modulateur de couple et observateur, vérification des limites réelles des composants, capteurs et onduleur non idéaux, et contrôleur discrétisé programmé sous MATLAB.
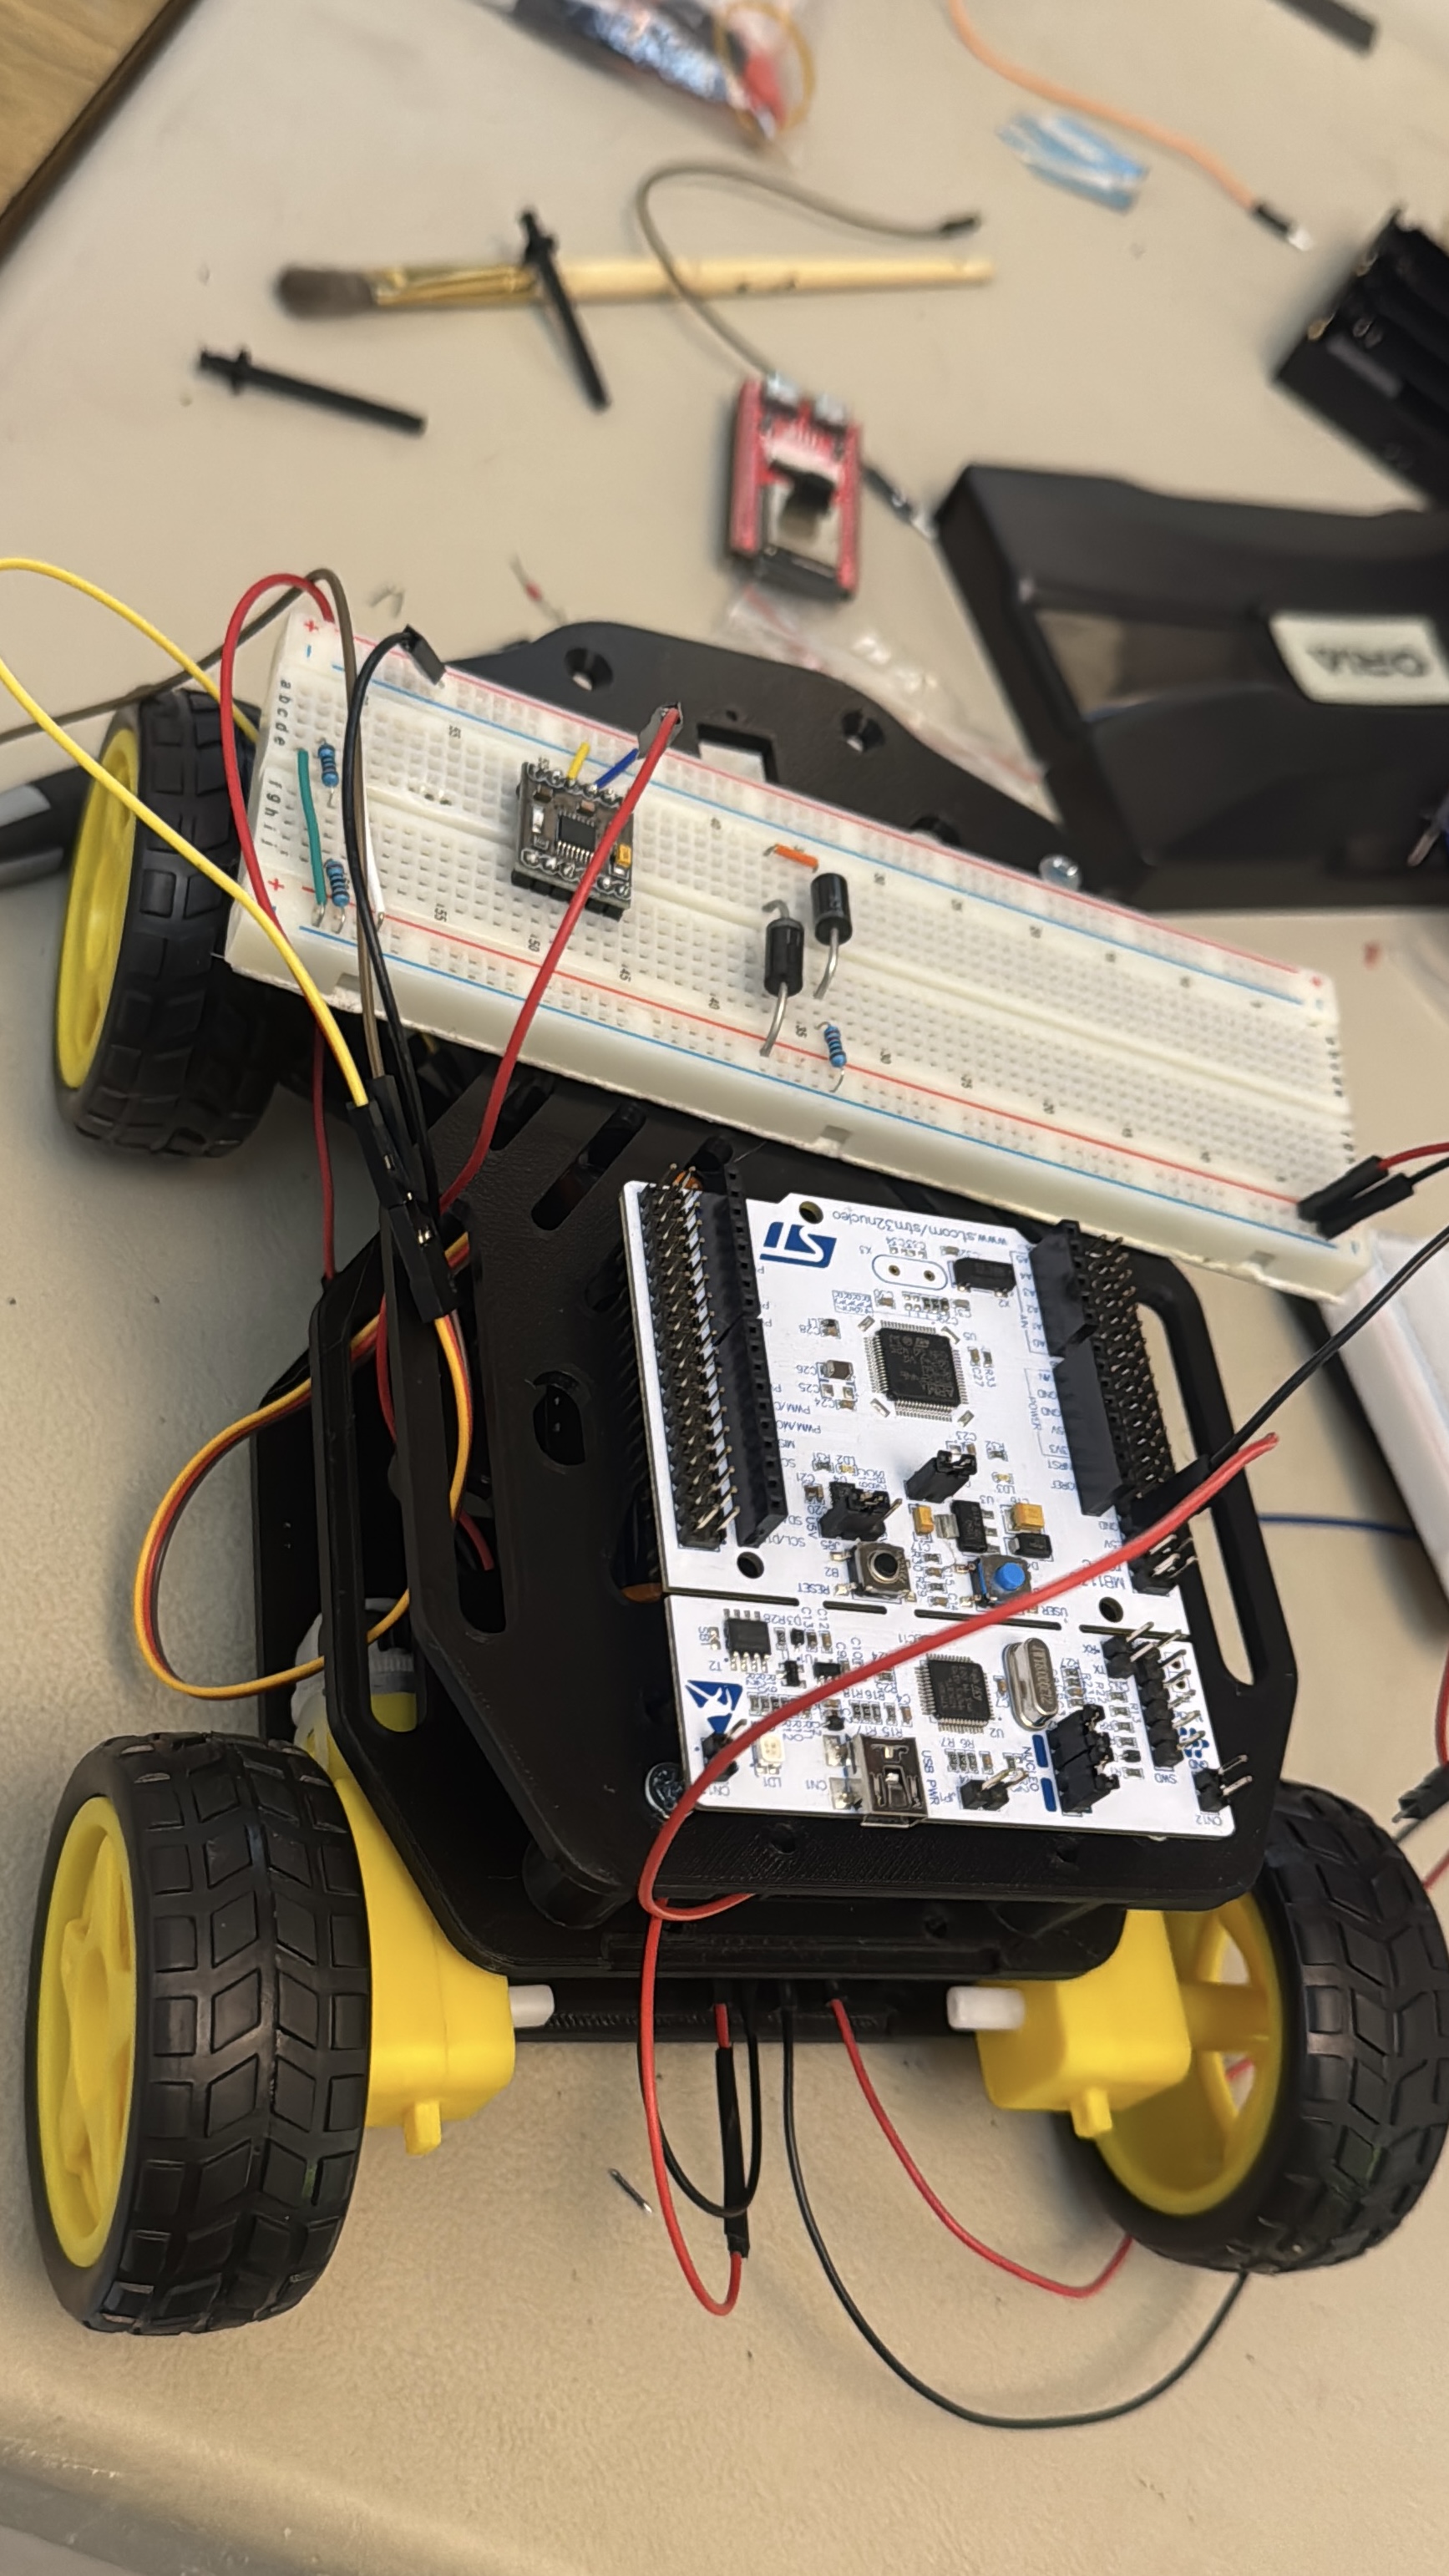
Robot mobile contrôlé en Wi-Fi en temps réel
Voiture télécommandée à architecture à deux cartes : un ESP32-S3 crée le réseau Wi-Fi et transmet les commandes TCP par UART à un STM32 sous FreeRTOS, qui pilote les moteurs et le servo de direction et s'arrête devant un obstacle. Pilotée depuis une interface PyQt5.
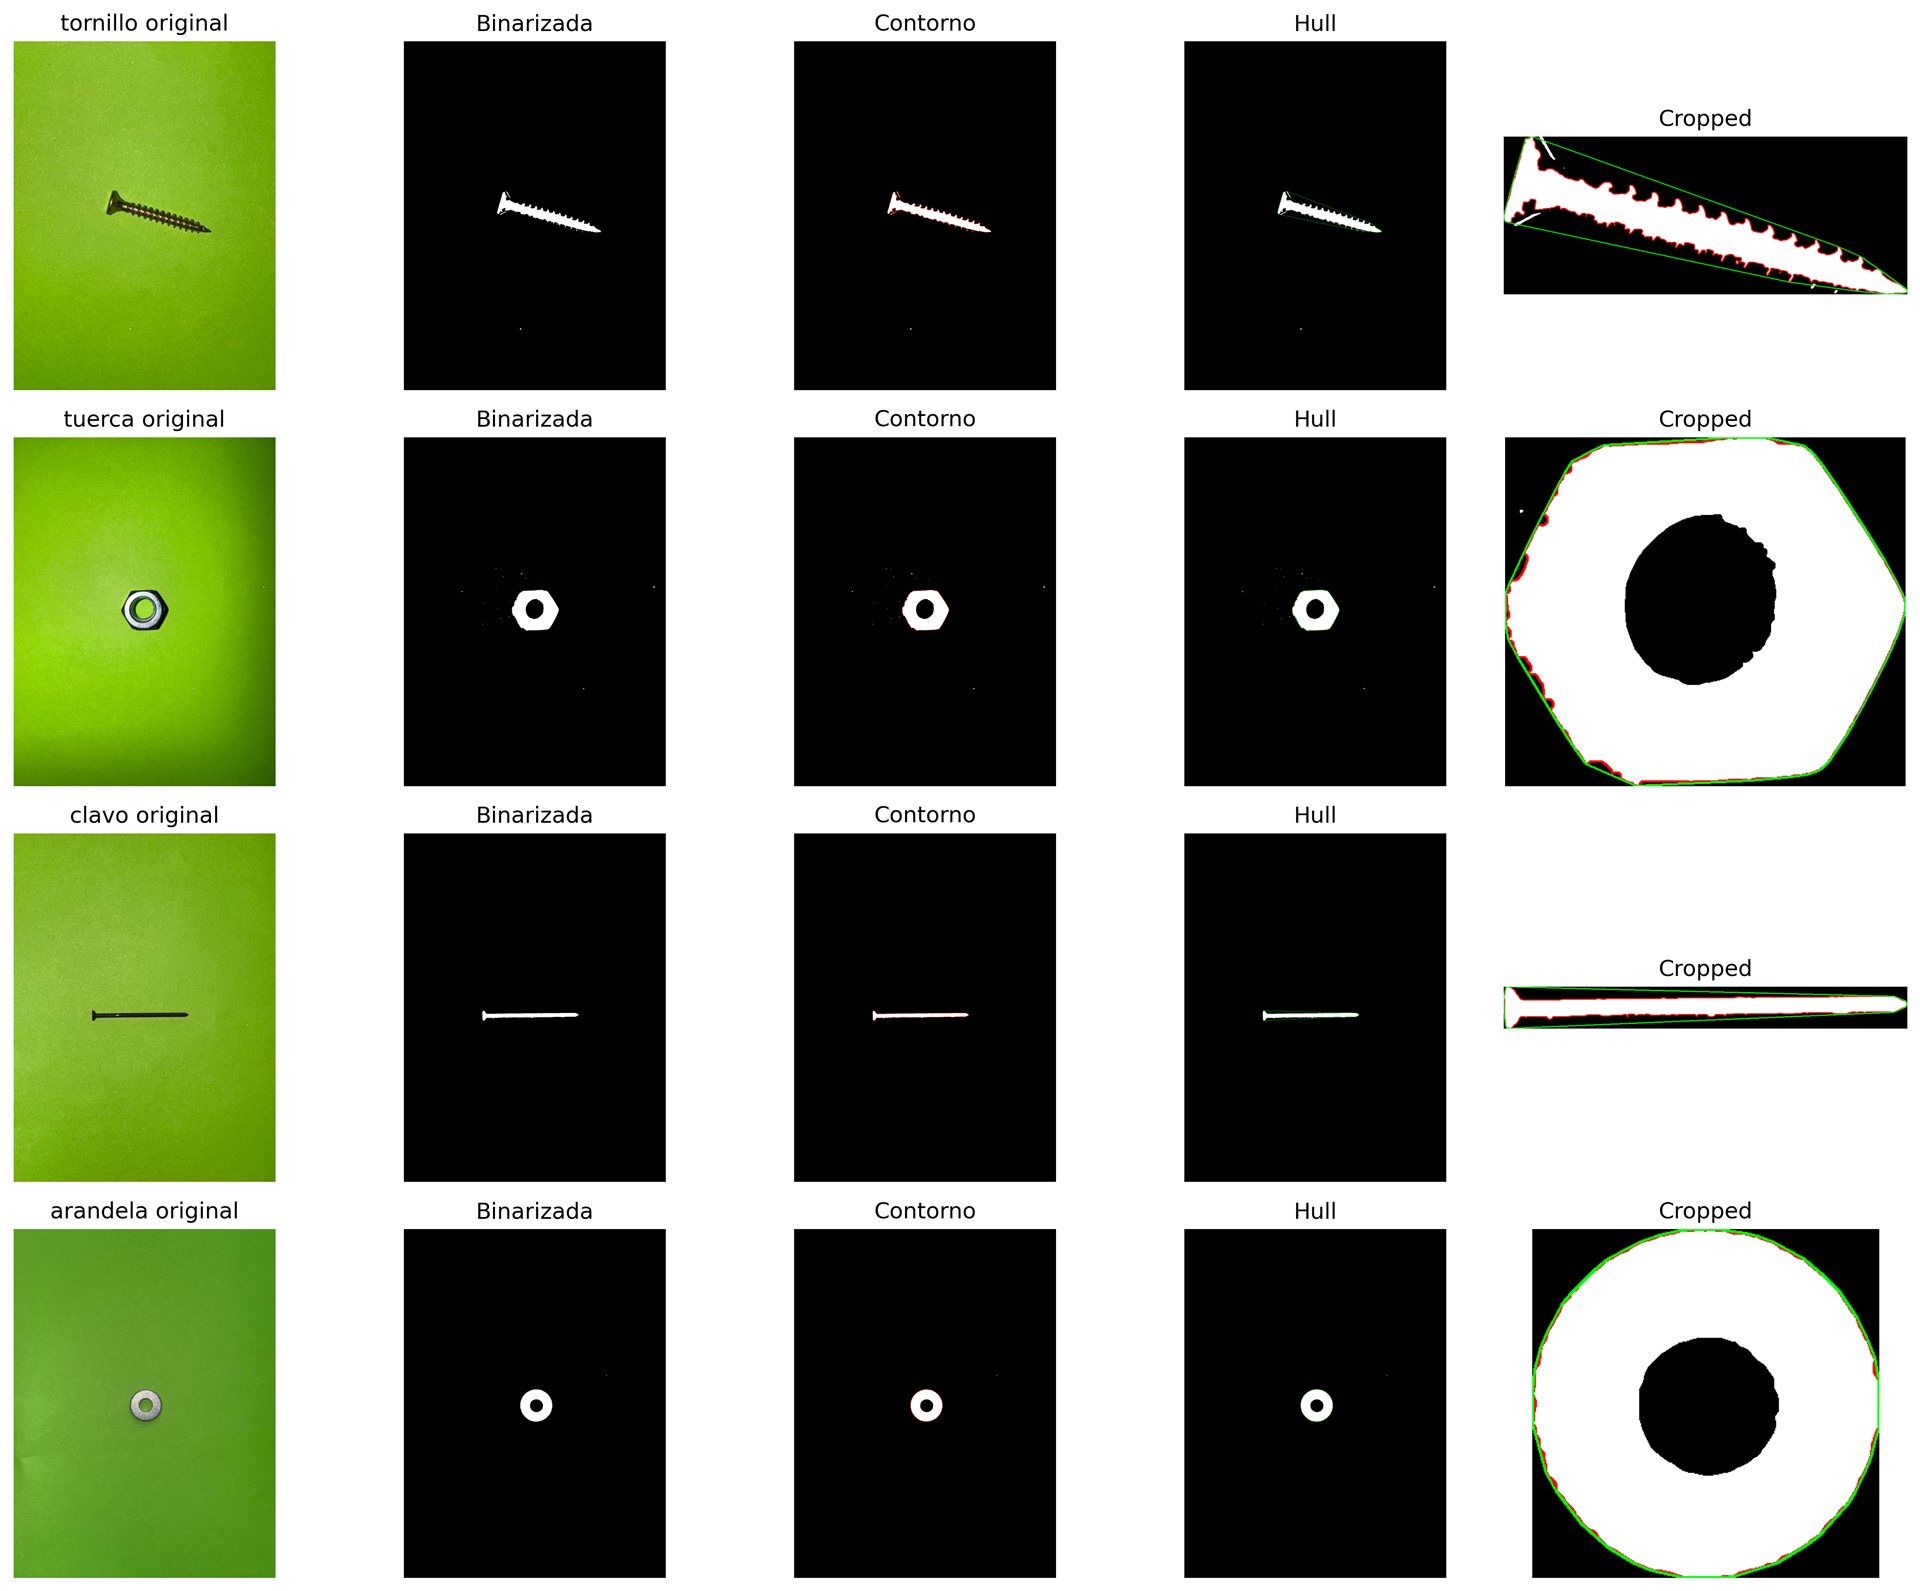
Simulation d'agent intelligent autonome
Agent Python en trois étapes pour un cours d'IA : classer des pièces industrielles à partir de photos de téléphone (KNN et K-Means écrits à la main), planifier leur réempilement avec STRIPS/PDDL et traverser un labyrinthe aléatoire avec A*.
Autres projets
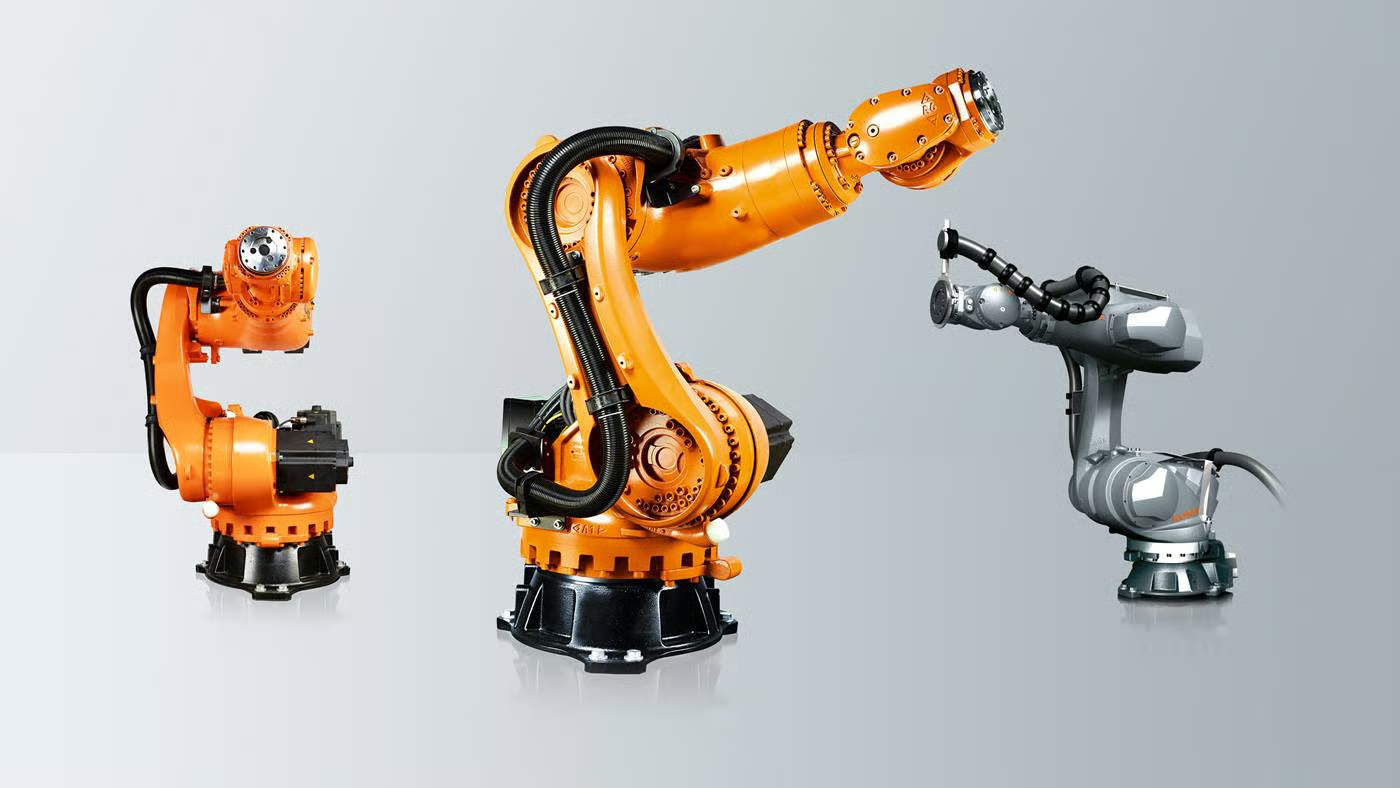
Cinématique de robots série à 6 axes
Étude cinématique sous MATLAB de trois robots KUKA KR 120 qui font passer une pièce de fonderie par deux presses de forge jusqu'à un convoyeur : modèle Denavit–Hartenberg, cinématique inverse de Pieper, recherche numérique des singularités et trajectoires mixtes cartésiennes et articulaires.
Morphométrie automatisée par IA et traitement d'images
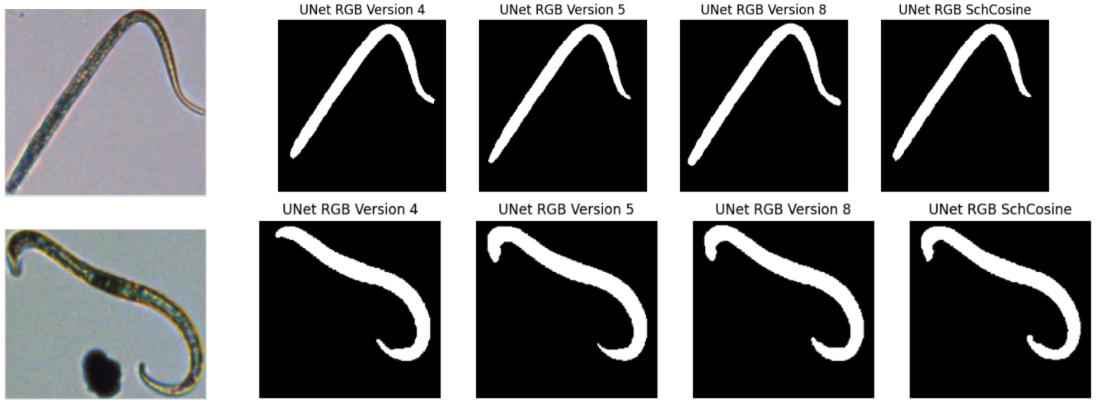
Mon module du projet BlueRevolution (ENIB, Lab-STICC, Ifremer) : masques réalisés avec SAM, images synthétiques étiquetées et U-Net qui séparent nématodes et copépodes des débris sur des photos de microscope, pour alimenter la chaîne de morphométrie de l'équipe.

Synthétiseur audio numérique (soustractif)
Synthétiseur soustractif monophonique sur STM32F746 Discovery : oscillateur wavetable, filtre à variables d'état, enveloppe ADSR et LFO calculés à 44,1 kHz dans l'interruption du codec et joués depuis un clavier USB MIDI.