Todos los proyectos
Proyectos técnicos en control, embebido, robótica, visión e inteligencia artificial.
Proyectos destacados
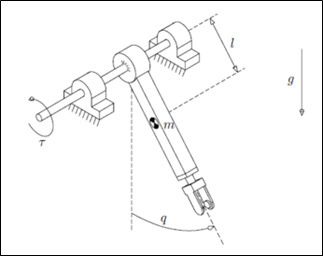
Diseño de control vectorial para motor PMSM
Estudio en Simulink de una articulación de brazo robótico accionada por un motor síncrono de imanes permanentes: modelos no lineal y linealizados, un controlador vectorial en cascada con modulador de torque y observador, verificación contra los límites reales de los componentes, sensores e inversor no ideales, y un controlador discretizado programado en MATLAB.
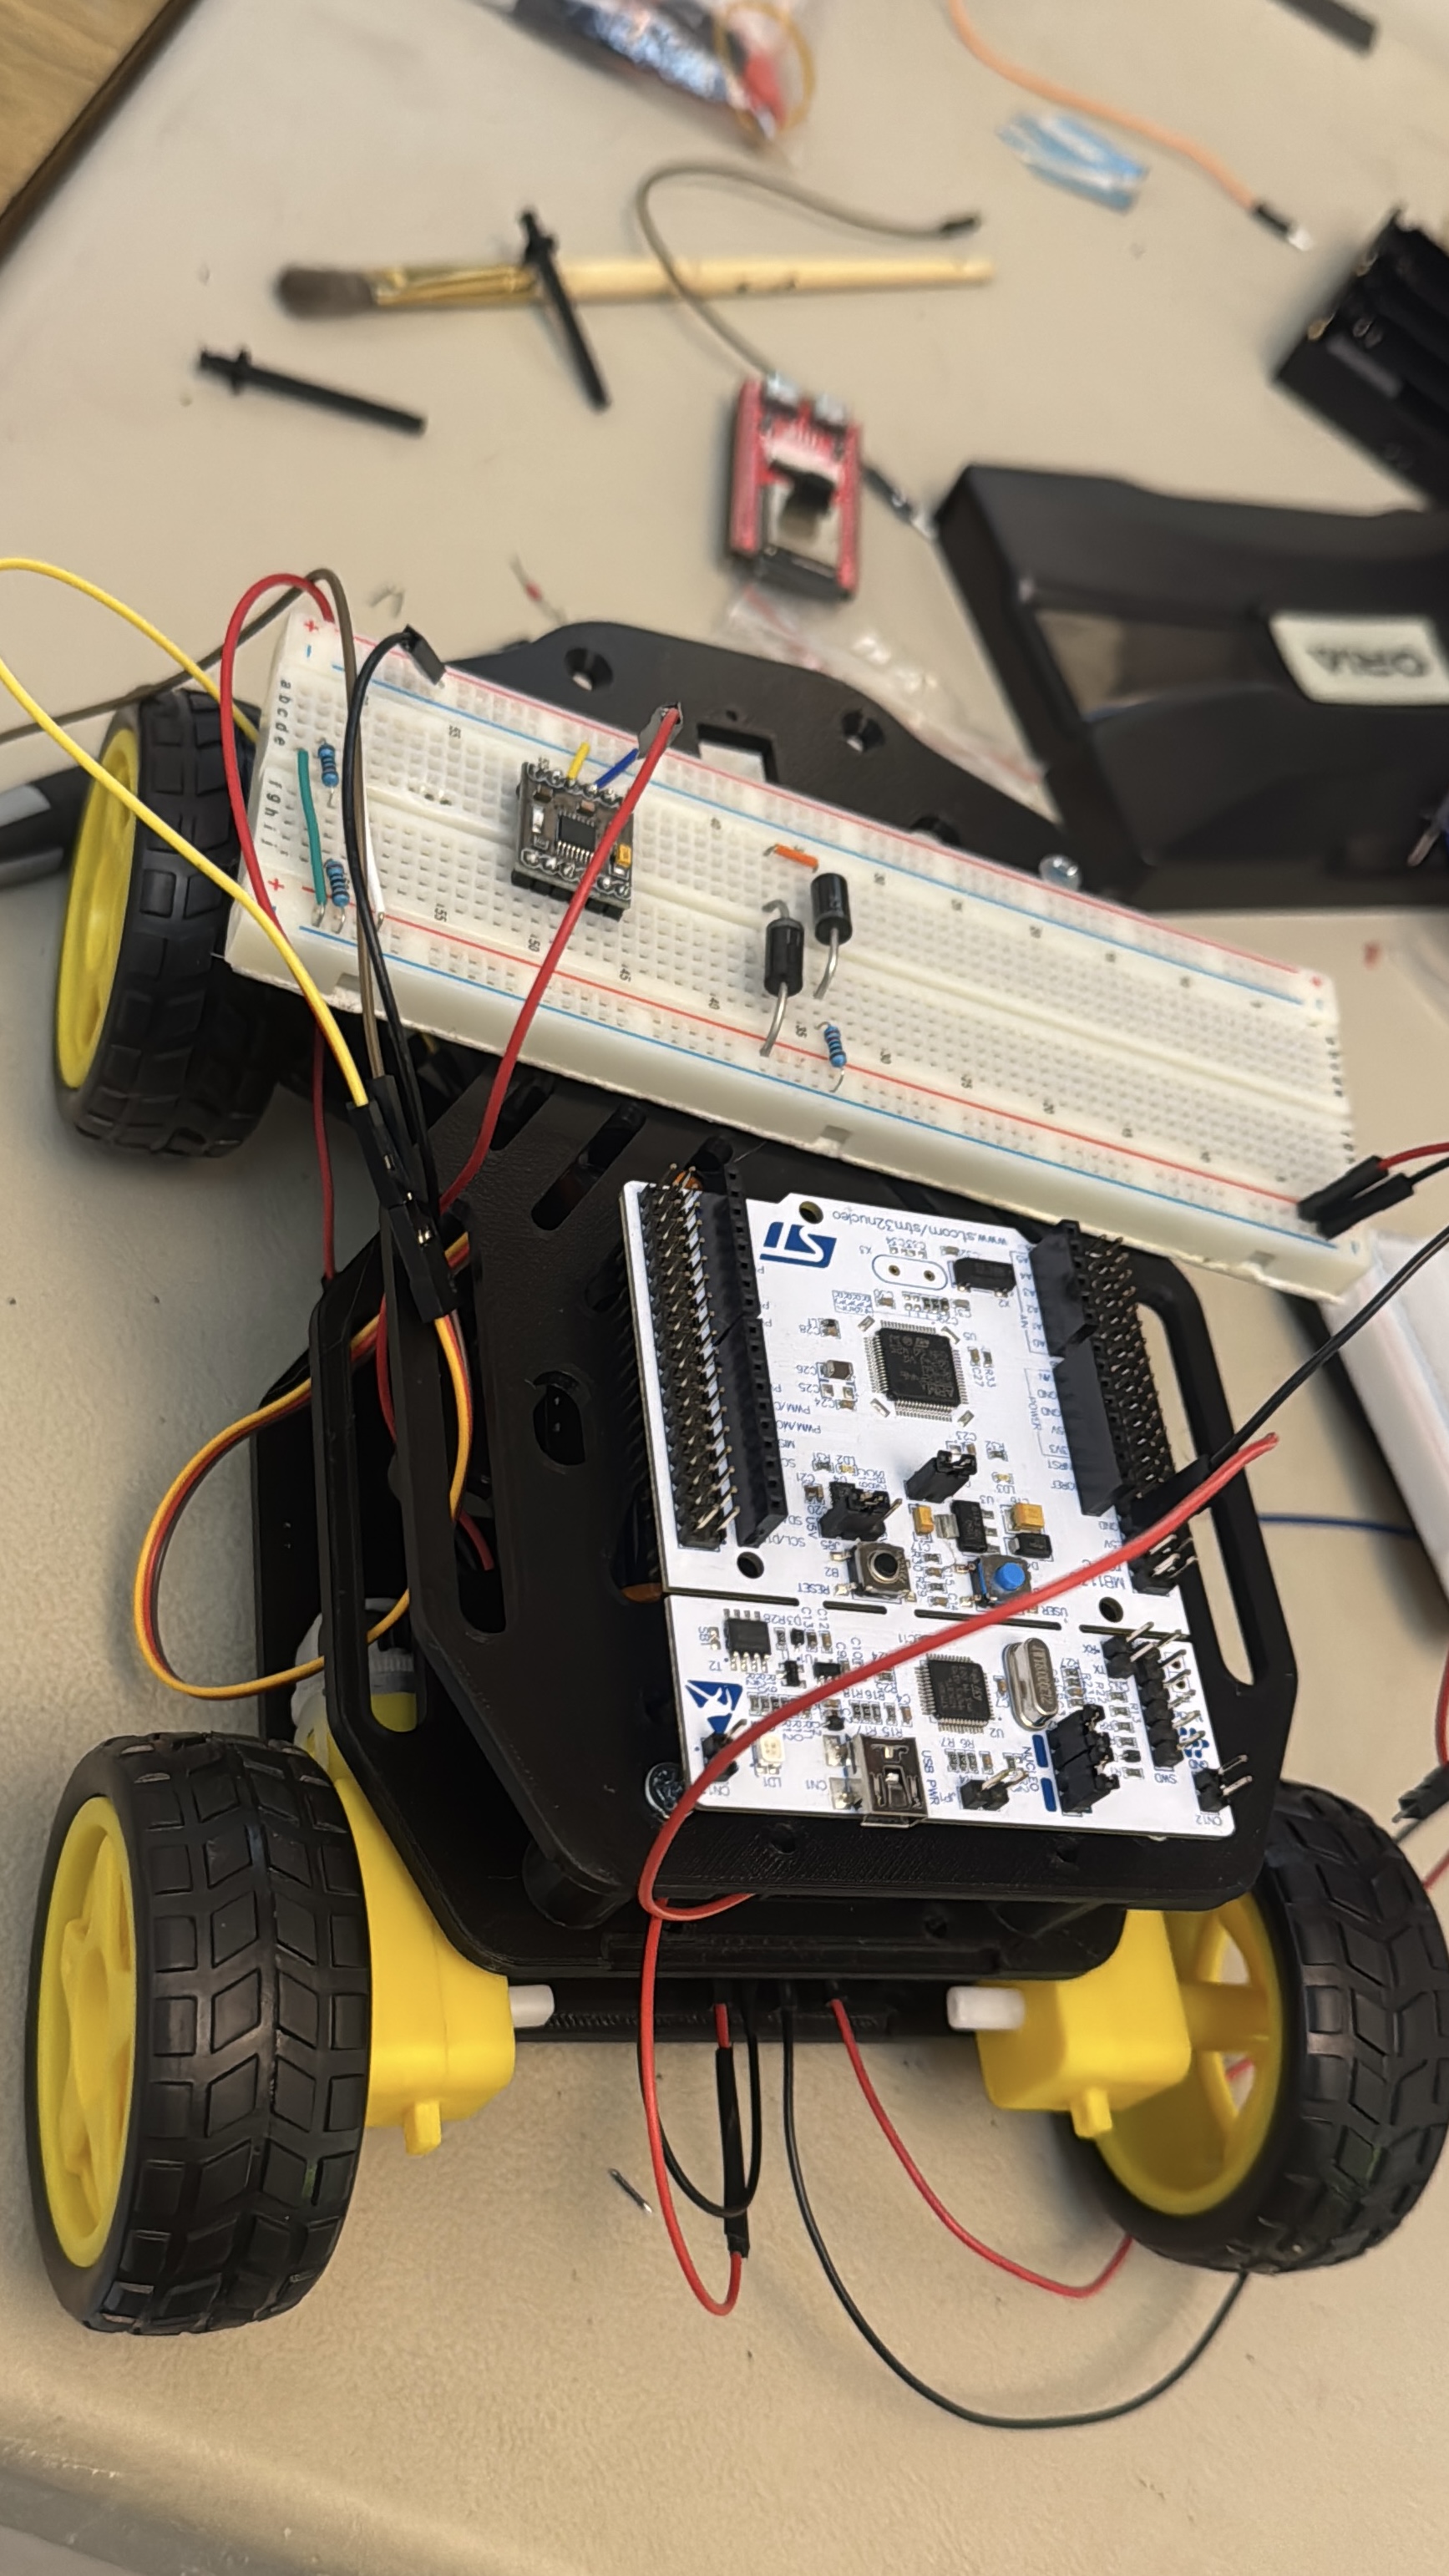
Robot móvil controlado por Wi-Fi en tiempo real
Auto controlado a distancia con arquitectura de dos placas: una ESP32-S3 crea la red Wi-Fi y reenvía comandos TCP por UART a una STM32 con FreeRTOS, que maneja los motores y el servo de dirección y frena ante obstáculos. Se opera desde una interfaz en PyQt5.
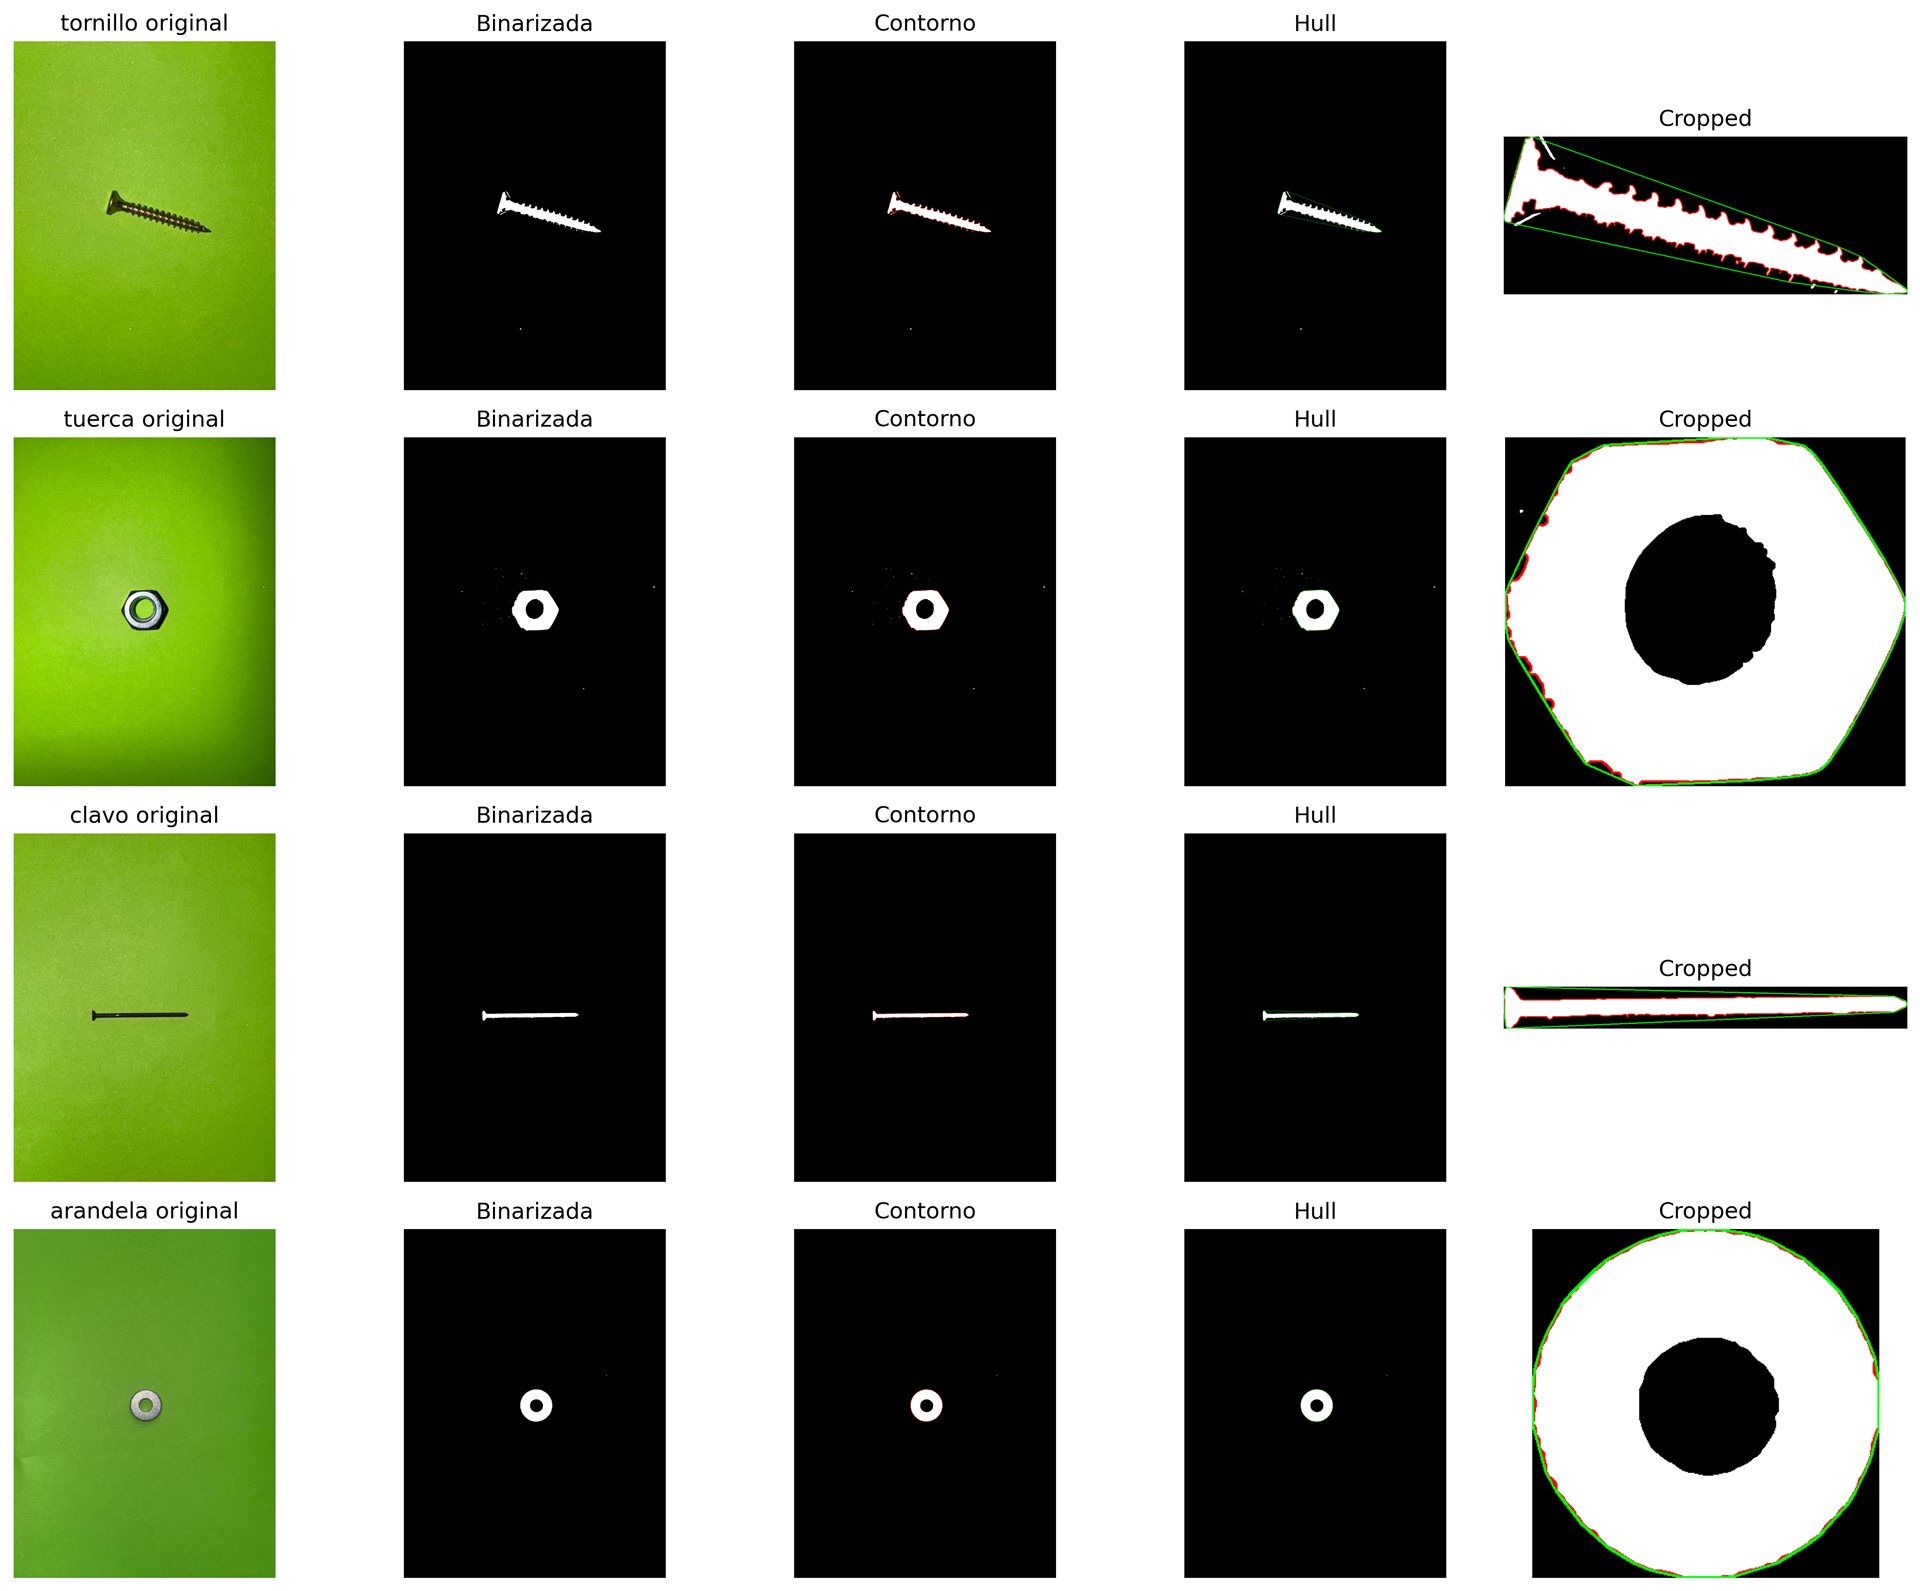
Simulación de agente inteligente autónomo
Agente en Python de tres etapas para una materia de IA: clasificar piezas industriales a partir de fotos del celular (KNN y K-Means escritos desde cero), planificar cómo reapilarlas con STRIPS/PDDL y cruzar un laberinto aleatorio con A*.
Más proyectos
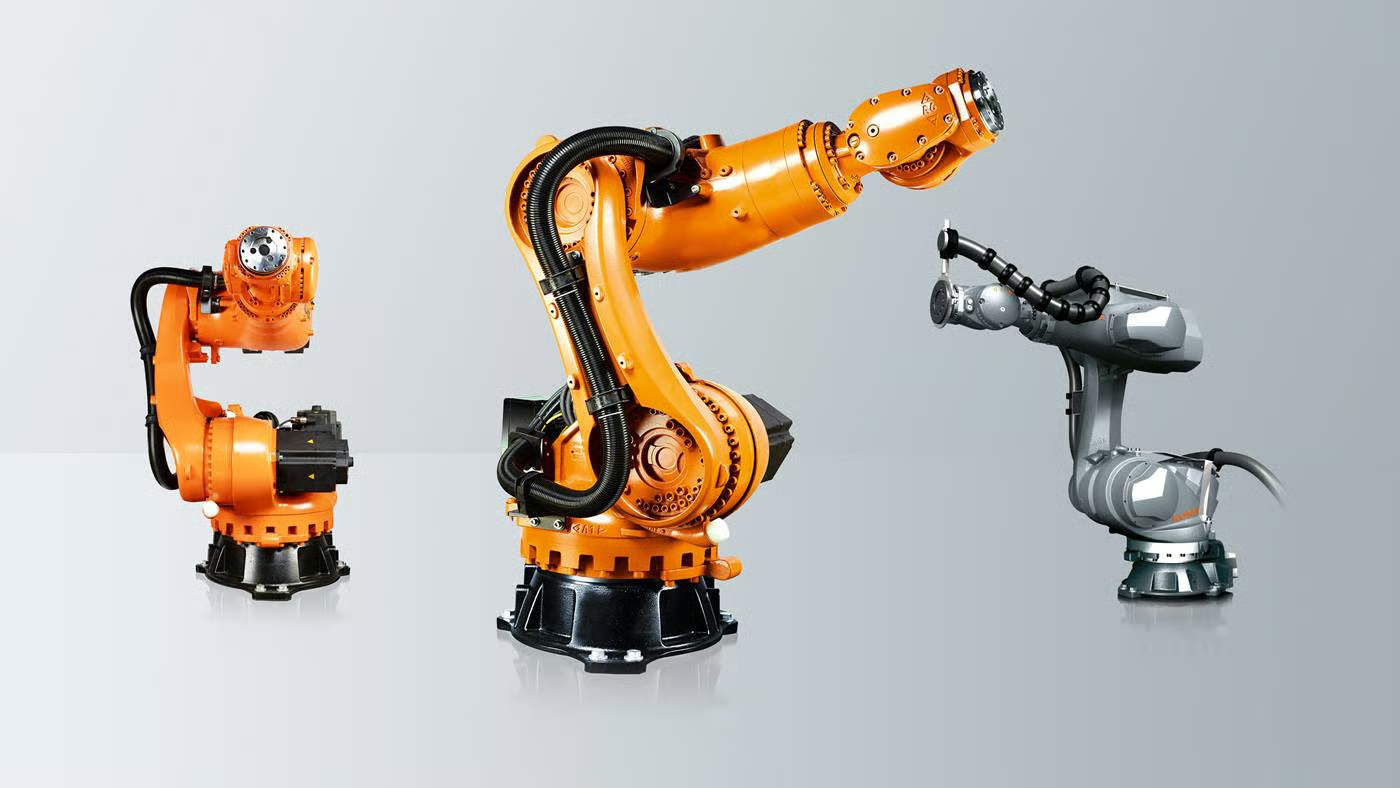
Cinemática de robots seriales de 6 GDL
Estudio cinemático en MATLAB de tres robots KUKA KR 120 que llevan una pieza de fundición por dos prensas de forja hasta una cinta: modelo Denavit–Hartenberg, cinemática inversa de Pieper, búsqueda numérica de singularidades y trayectorias mixtas cartesianas y articulares.
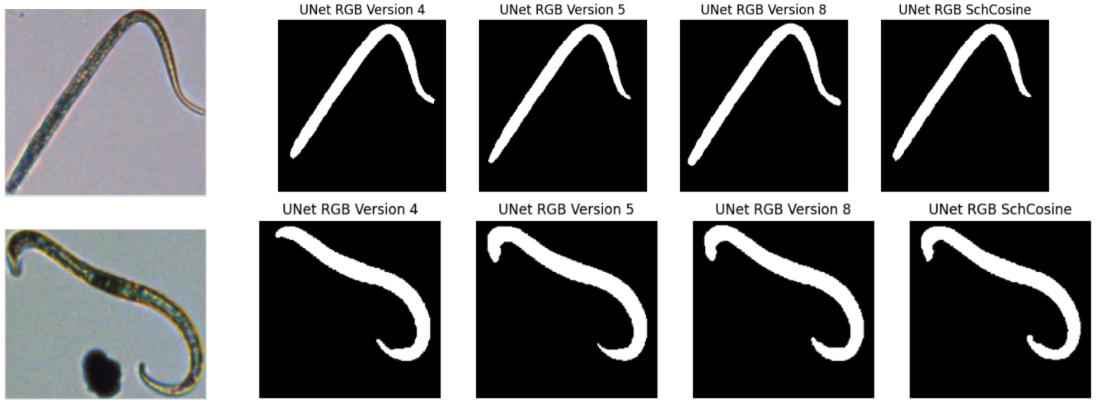
Morfometría automatizada con IA y procesamiento de imágenes
Mi módulo del proyecto BlueRevolution (ENIB, Lab-STICC, Ifremer): máscaras hechas con SAM, imágenes sintéticas etiquetadas y una U-Net que separan nematodos y copépodos del detrito en fotos de microscopio, alimentando el pipeline de morfometría del equipo.

Sintetizador de audio digital (sustractivo)
Sintetizador sustractivo monofónico en STM32F746 Discovery: oscilador wavetable, filtro de variables de estado, envolvente ADSR y LFO calculados a 44,1 kHz dentro de la interrupción del códec y tocados desde un teclado USB MIDI.